Lewati ke konten
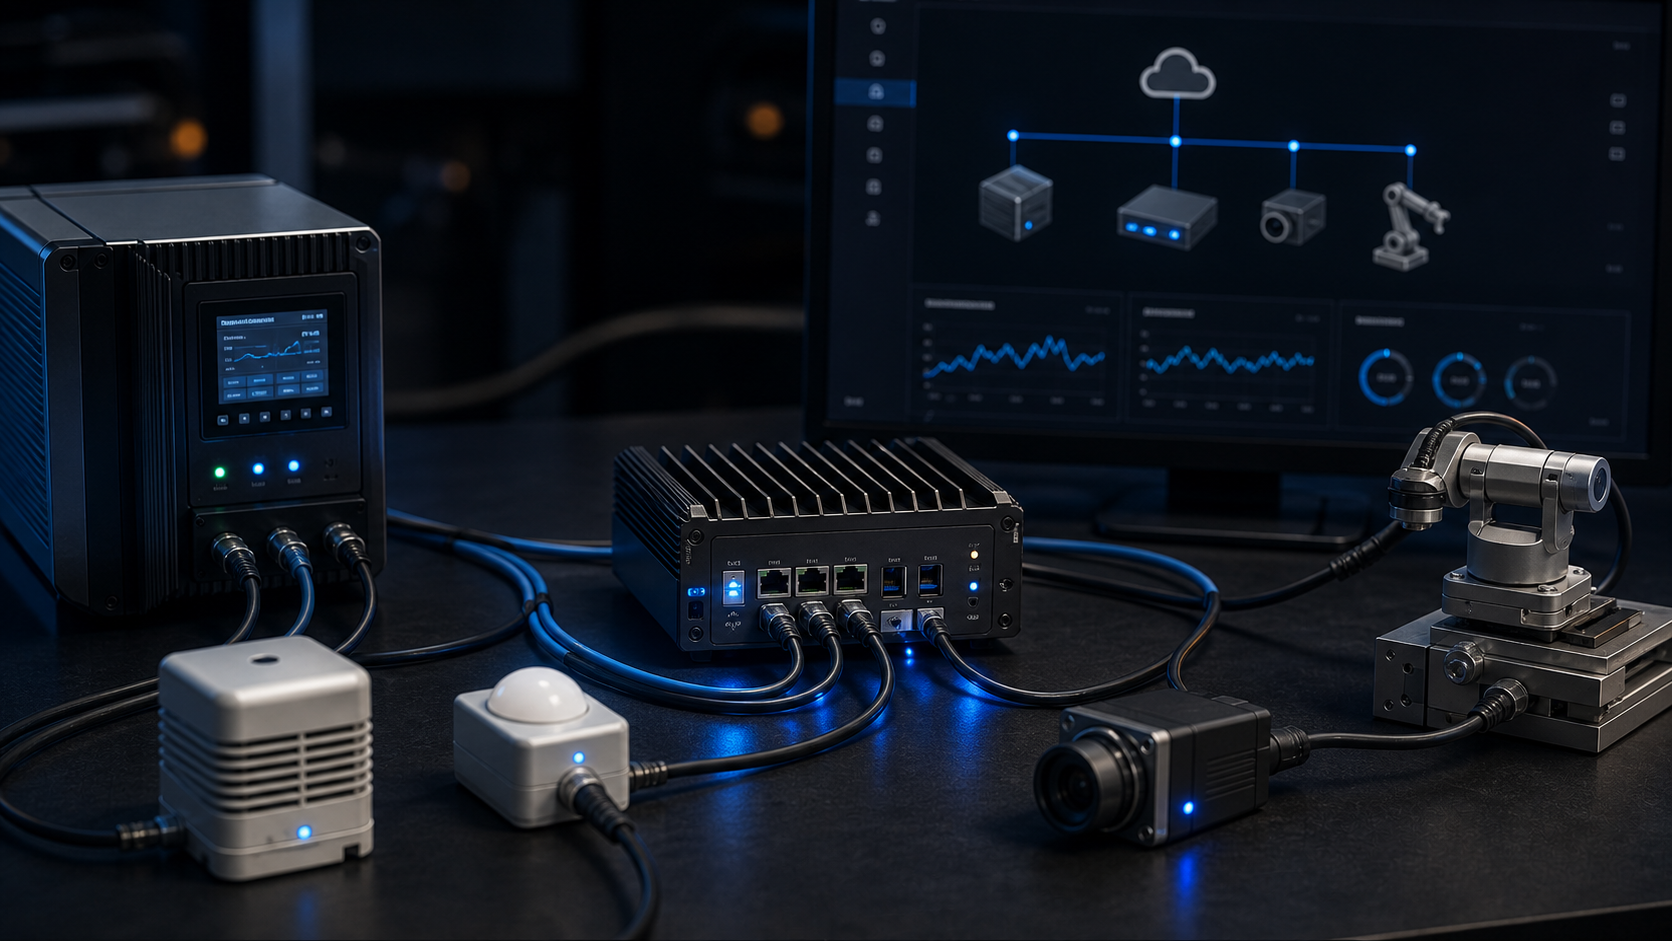
Gateway edge industri yang menghubungkan sensor, kamera, pengontrol, dan aktuator robotik.
Kembali ke Portofolio

Perangkat Terhubung, IoT & Sistem Edge

Perangkat lunak yang menghubungkan platform cloud dengan baterai, perangkat keras, periferal, dan sistem mekanis.

Koordinasi Cloud

Komunikasi Edge

Abstraksi Perangkat Keras

Telemetri & Kontrol

Ikhtisar

Merancang berdasarkan keseluruhan sistem operasional.

Platform perangkat terhubung harus beroperasi melintasi batas yang sering dapat diabaikan oleh aplikasi tradisional. Layanan cloud, proses lokal, peralatan fisik, firmware, driver perangkat, jaringan yang tidak stabil, dan alat operator semuanya harus bekerja bersama. Tantangan utamanya bukan menghubungkan satu perangkat, melainkan menciptakan struktur yang tetap andal ketika jumlah dan jenis perangkat bertambah.

Pendekatannya adalah memisahkan perilaku khusus perangkat dari seluruh platform melalui antarmuka yang stabil, perpesanan, dan lapisan kontrol yang dapat digunakan kembali. Layanan cloud menangani koordinasi terpusat, telemetri, dan akses jarak jauh, sedangkan perangkat lunak lokal mempertahankan komunikasi langsung dengan peralatan. Alat simulasi dan mocking mengurangi ketergantungan pada perangkat keras fisik selama pengembangan sehingga lebih banyak kondisi dapat diuji lebih awal dan secara lebih konsisten.
Sistem dan hasil yang representatif.

Karya Pilihan

01

Platform Infrastruktur Cloud

Fondasi cloud-native mendukung kontrol jarak jauh, telemetri, pelaporan, dan operasi armada untuk sistem energi terhubung. API serverless, penyimpanan dokumen, dan perpesanan berbasis peristiwa memisahkan perintah, aktivitas perangkat, dan permintaan aplikasi menjadi layanan yang dapat dikelola.

02

Kerangka Abstraksi & Simulasi Perangkat Keras

Lapisan abstraksi mengisolasi aplikasi dari API internal, layanan eksternal, dan perangkat keras. Alat simulasi pendamping mereproduksi perilaku perangkat, mengurangi ketergantungan pada peralatan khusus, dan mempersingkat siklus integrasi.

03

Sistem Kontrol Perangkat Robotik

Pustaka kontrol yang dapat digunakan kembali menyederhanakan artikulasi dan koordinasi komponen mekanis di dalam sistem layanan mandiri. Antarmuka perangkat lunak yang lebih bersih membuat tindakan fisik lebih mudah diorkestrasi dan mengurangi logika gerakan yang berulang.

Hal yang Ditunjukkan oleh Pekerjaan

Arsitektur yang terhubung dengan nilai operasional terukur.

Pekerjaan ini menunjukkan bagaimana sistem perangkat terhubung dapat dirancang untuk fungsi langsung sekaligus kemampuan beradaptasi jangka panjang. Integrasi perangkat keras tetap dapat diganti, tanggung jawab lokal dan cloud dipisahkan secara sengaja, dan visibilitas operasional dibangun ke dalam platform. Hal itu mengurangi risiko teknis sambil mendukung perangkat baru, alur kerja baru, dan penerapan yang lebih besar.

Pengalaman industri yang mendalam.Pelaksanaan teknis yang serius.

Login admin

Masuk dengan akun admin yang berwenang.